项目背景
拍人像时,难点常常发生在按下快门之前:哪里适合拍、相机朝哪边、人物站在哪里。只分析当前取景框,很容易错过摄影者身后的好背景。
摄像奉行(Bugyo) 是我与 何德铭(Deming He) 在 影石 Bold Maker 2026「AI + 影像产品开发」赛道共同完成的原型。头戴式 Insta360 X5 负责观察四周,手持 Link 2 或手机负责最终成像,手机 Web App 把系统的判断变成一次只需完成一个动作的拍摄引导。
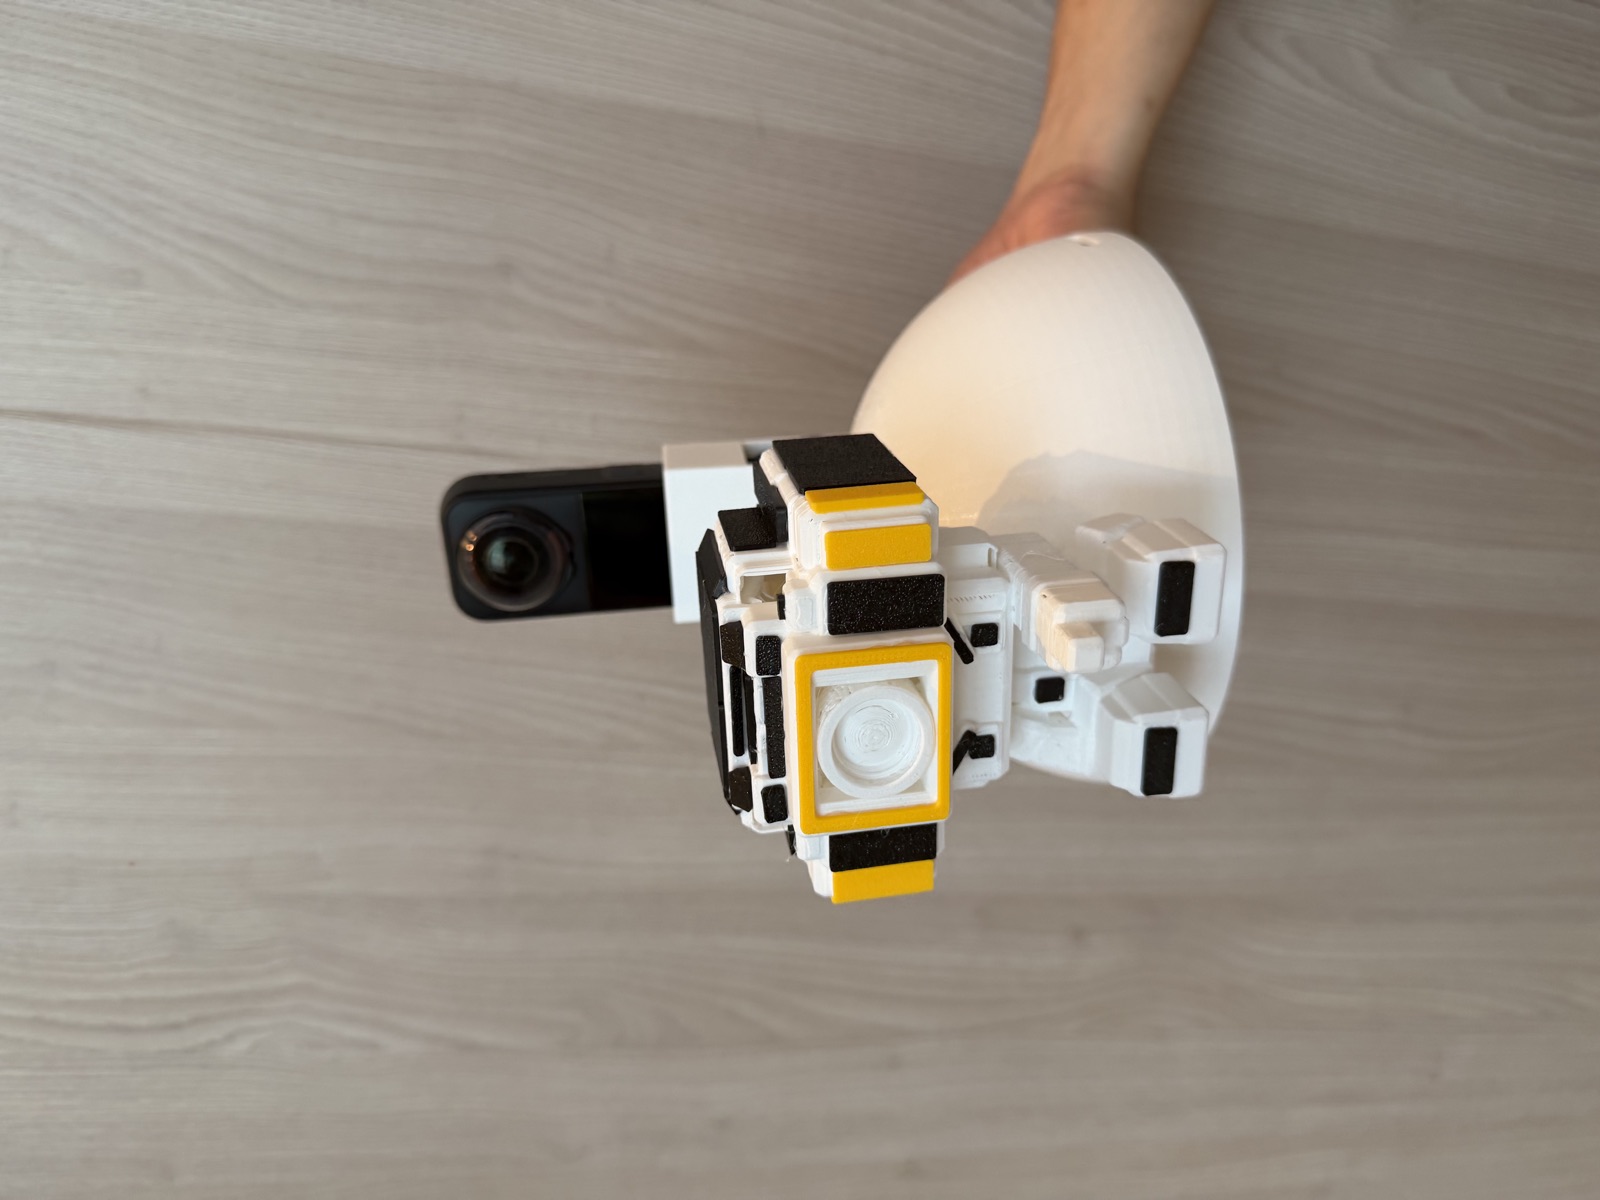
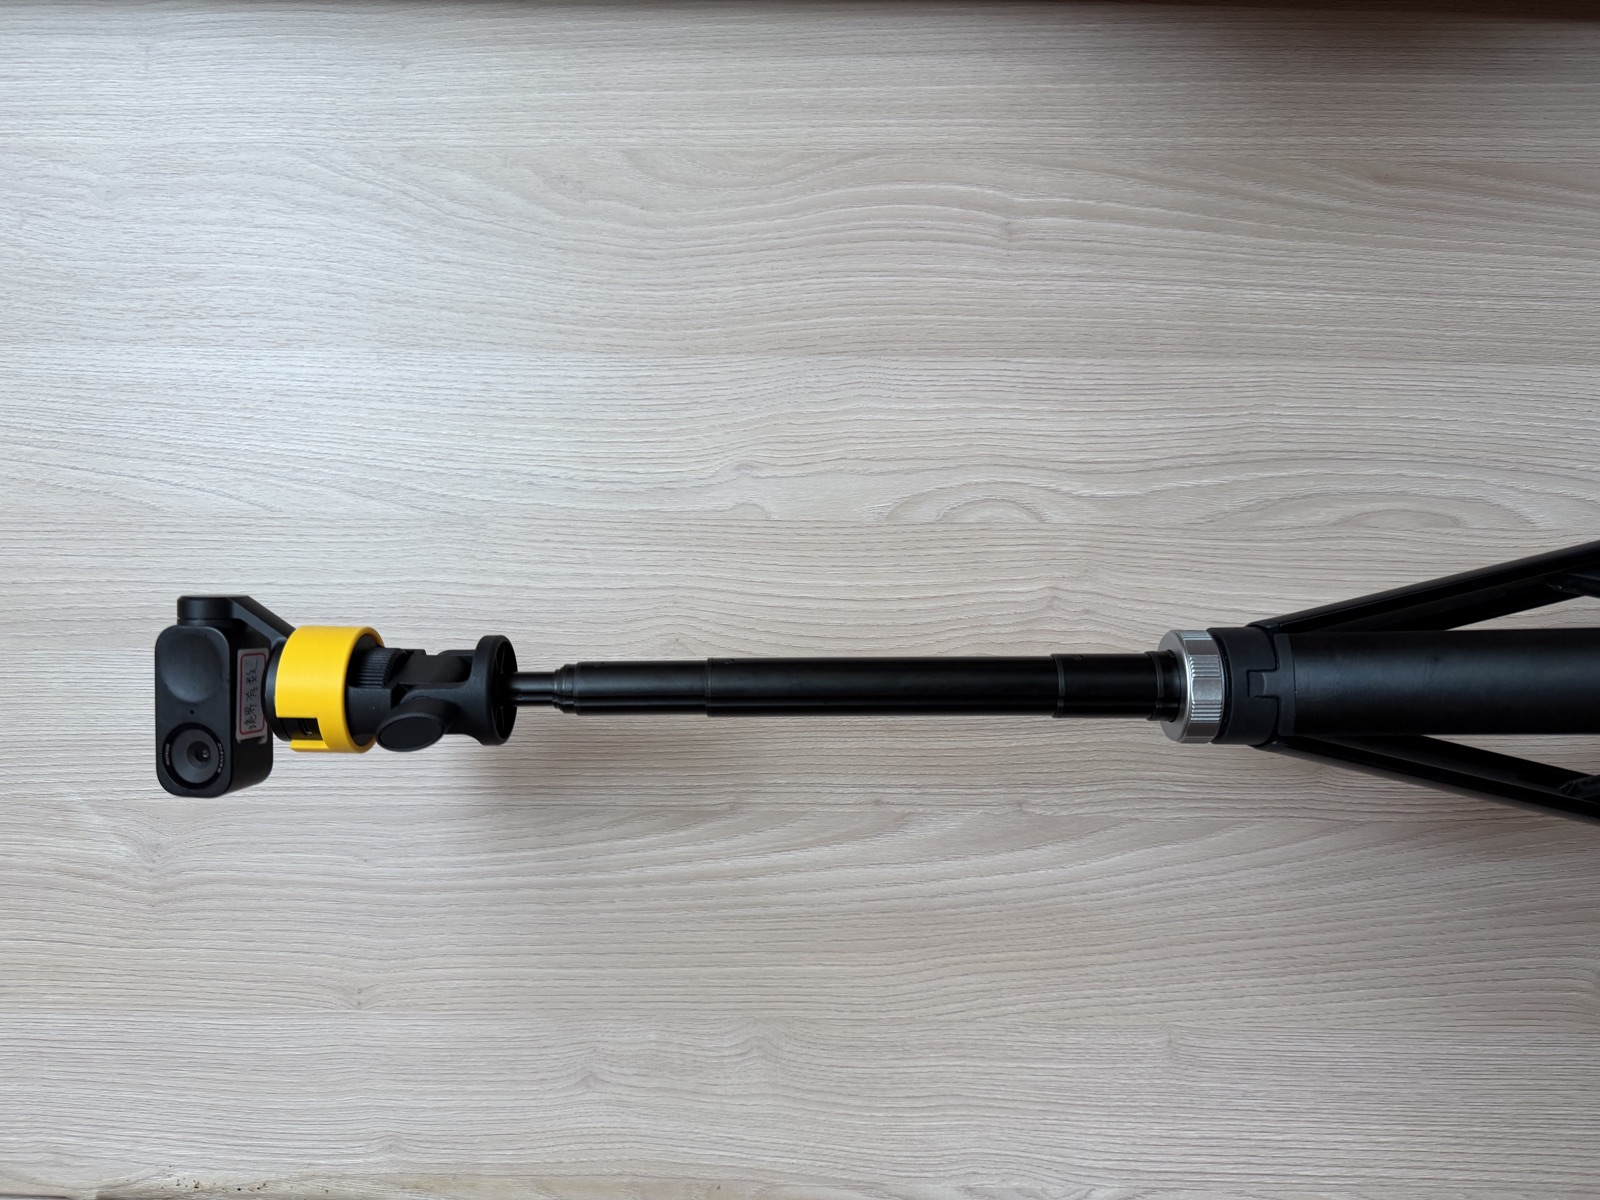
封面以 GitHub 项目中的相机吉祥物为主体,配合取景框与全景扫描元素;下图是实际制作的头戴式原型。
演示视频
从探索到成片
- 探索:X5 采集 360° 全景,投影成多个透视候选,本地快层持续比较光线、背景干净度、空间和特殊构图。
- 叫停:发现值得拍的方向后,显示参考画面;视觉大模型比较 Top-K 候选,给出构图理由、站位与姿势建议。
- 转向:摄影者转动手持相机,SIFT / RootSIFT 背景匹配核对取景框是否对准目标背景。
- 站位与姿势:通过人体检测和手机端引导调整位置,Link 2 云台参与微调,再进入姿势提示与倒计时。
- 拍摄与回看:采集画面、检查质量,展示成片与组照结果。
把 AI 的介入点提前到寻找拍摄背景,让摄影者边走边看,发现合适的方向就停下来。
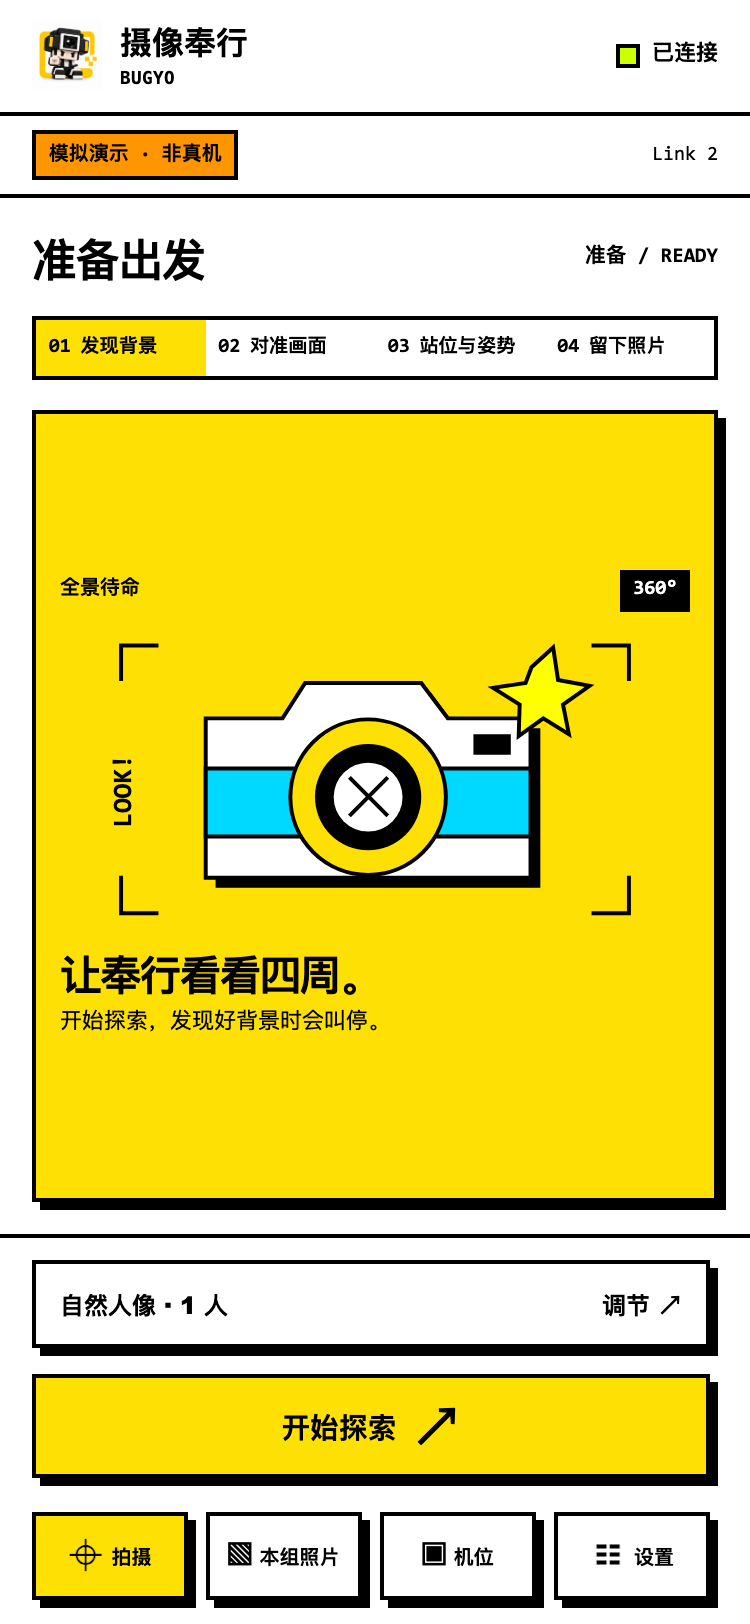 待机:连接设备,准备开始探索
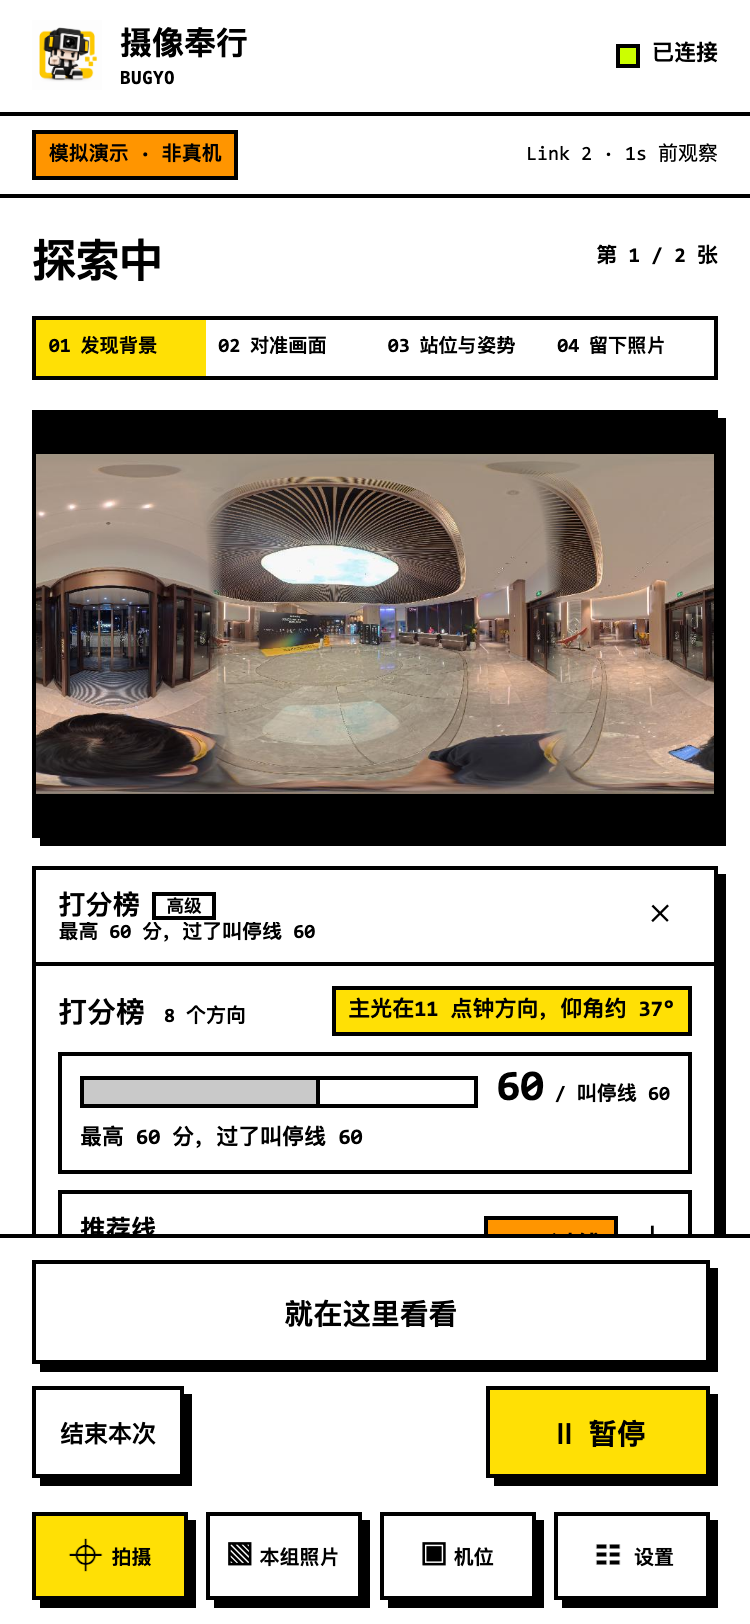 探索:持续观察四周,比较候选方向
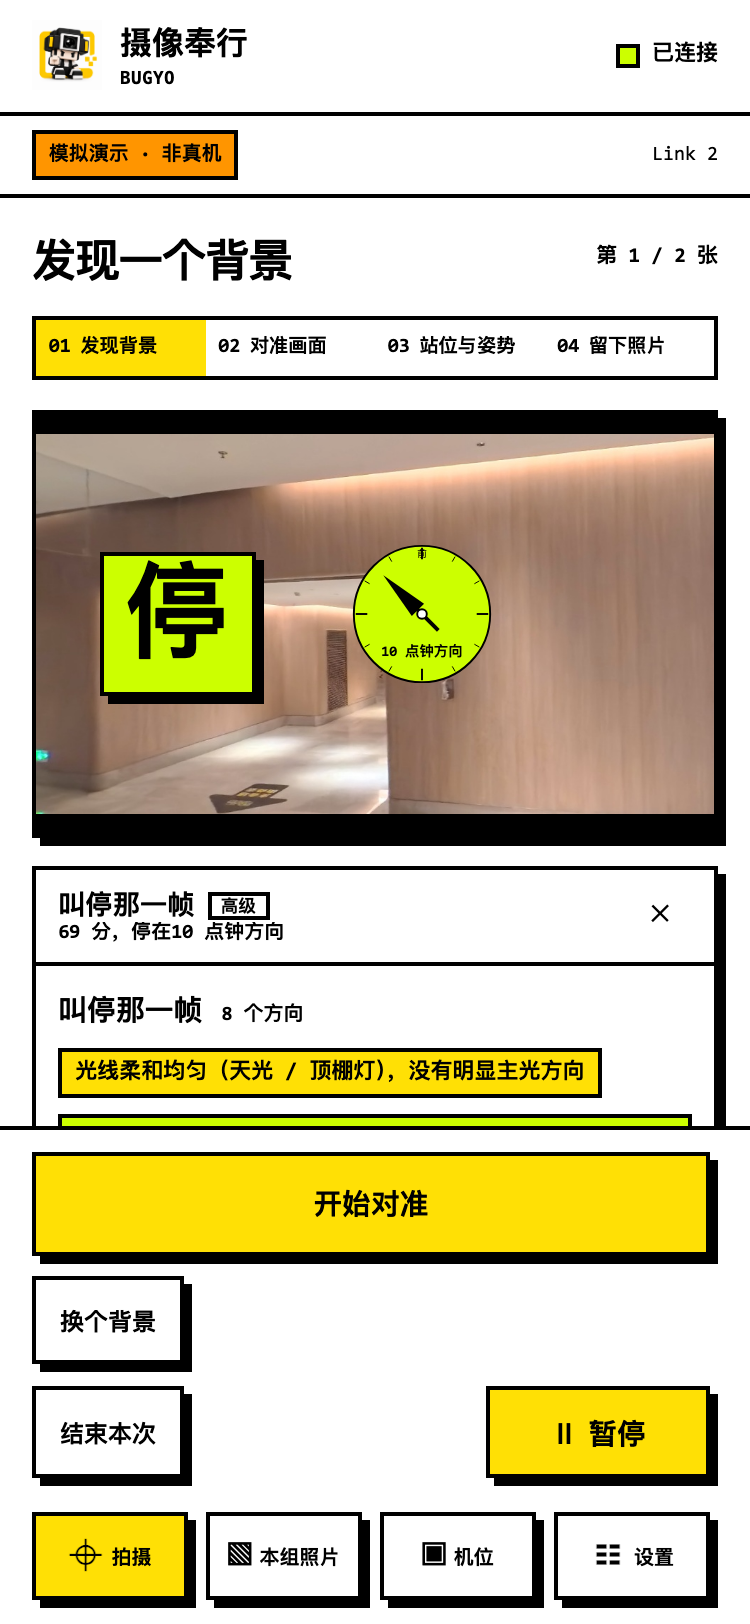 叫停:展示推荐方向和构图参考
手机端同步当前状态、预览和行动提示,串起转向、站位、姿势、倒计时与回看。
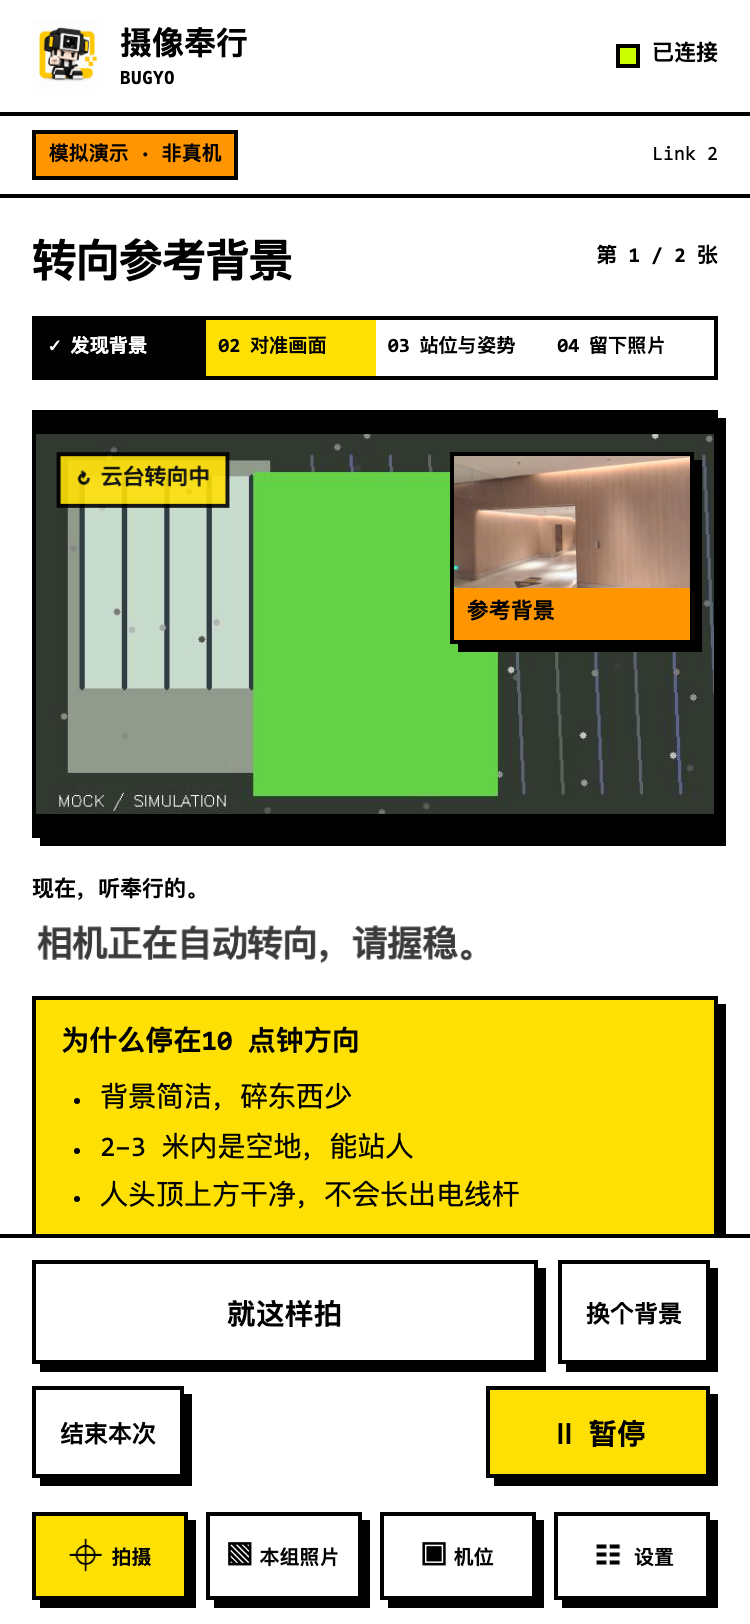 转向:确认相机对准推荐背景
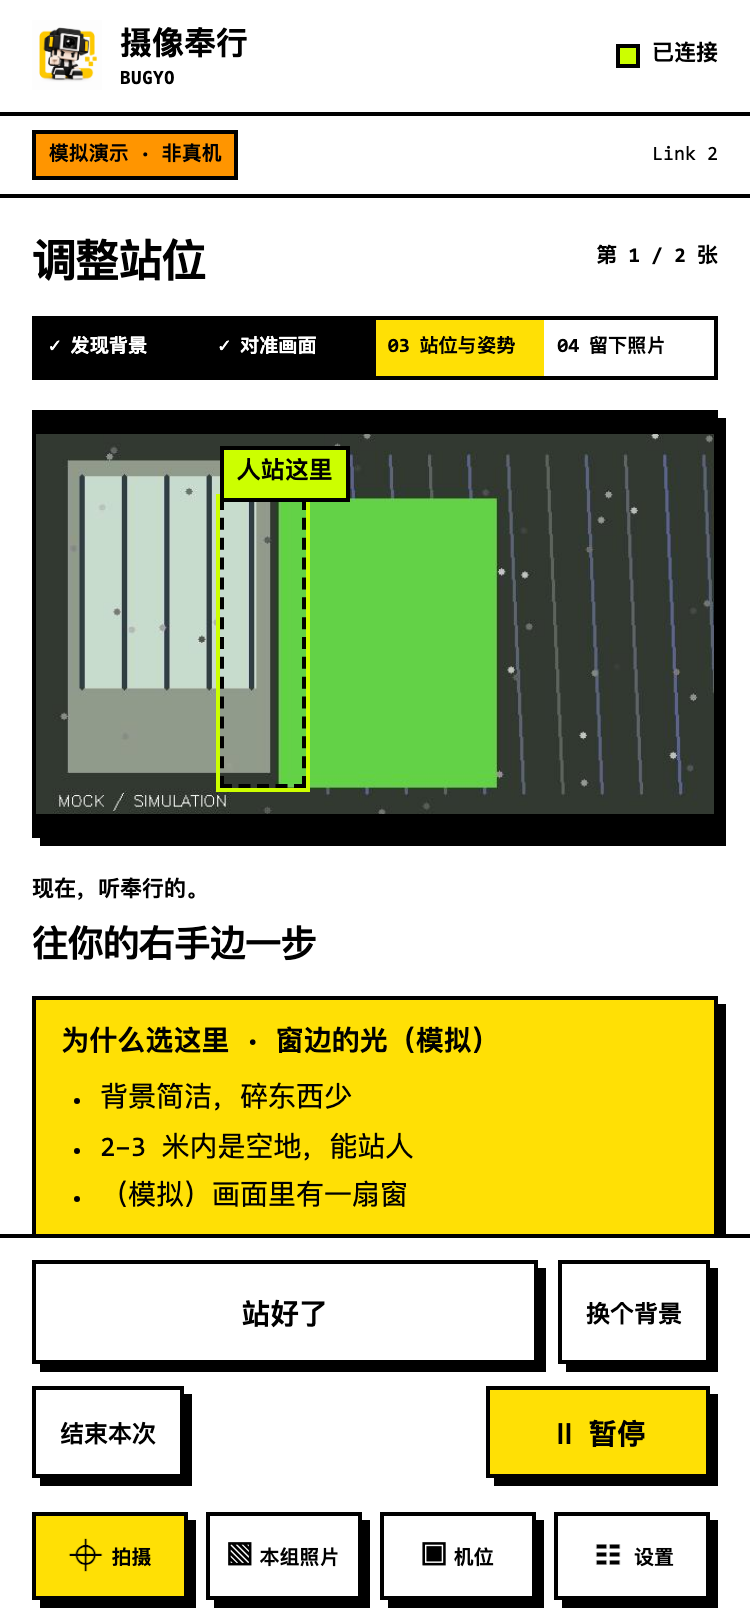 站位:引导被拍者进入构图位置
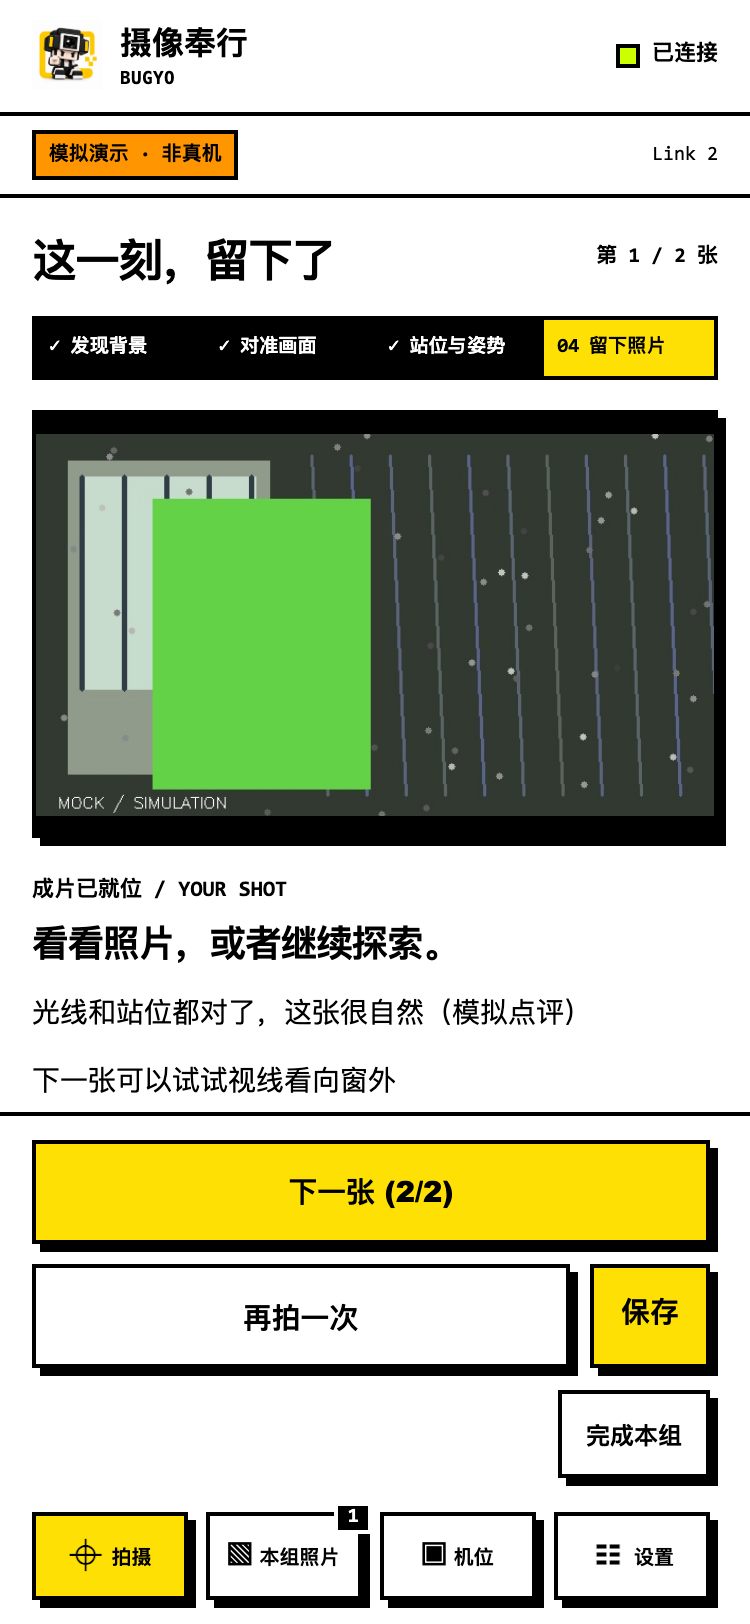 回看:展示拍摄结果
这些界面截图来自模拟演示,用于展示交互流程;不作为真机拍摄结果。
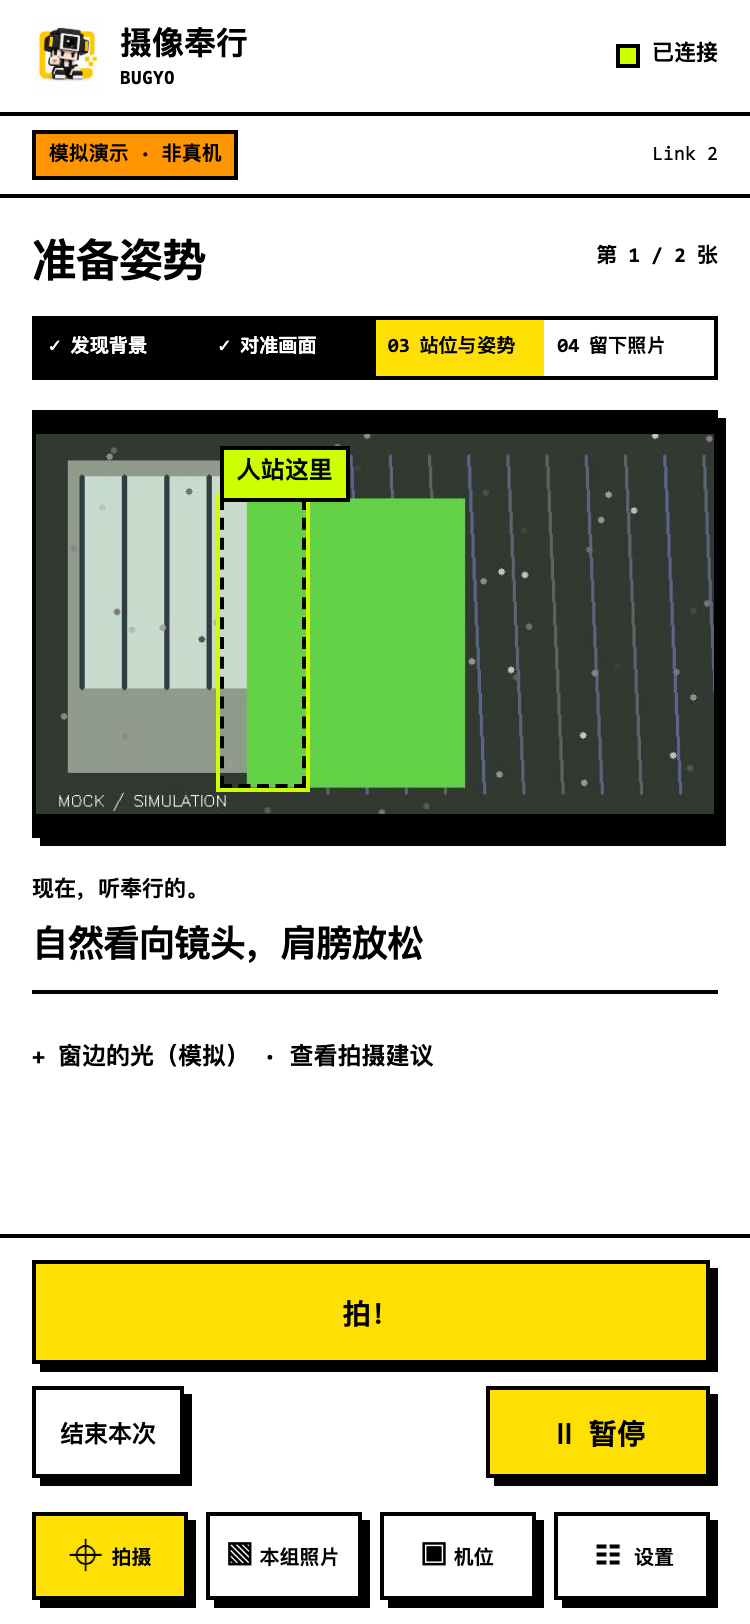 姿势提示:将拍摄方案转成当前动作
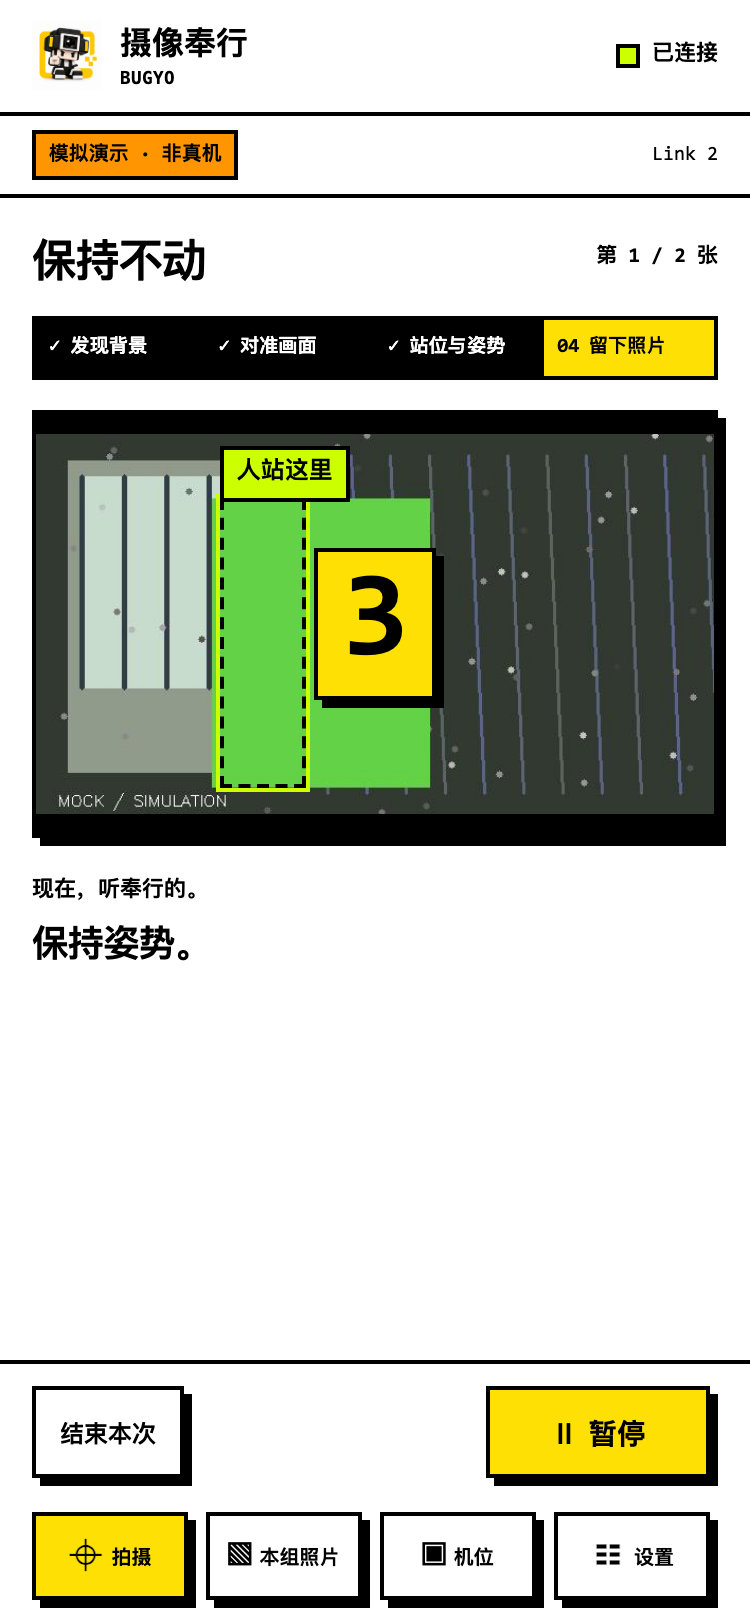 倒计时:确认准备后进入拍摄
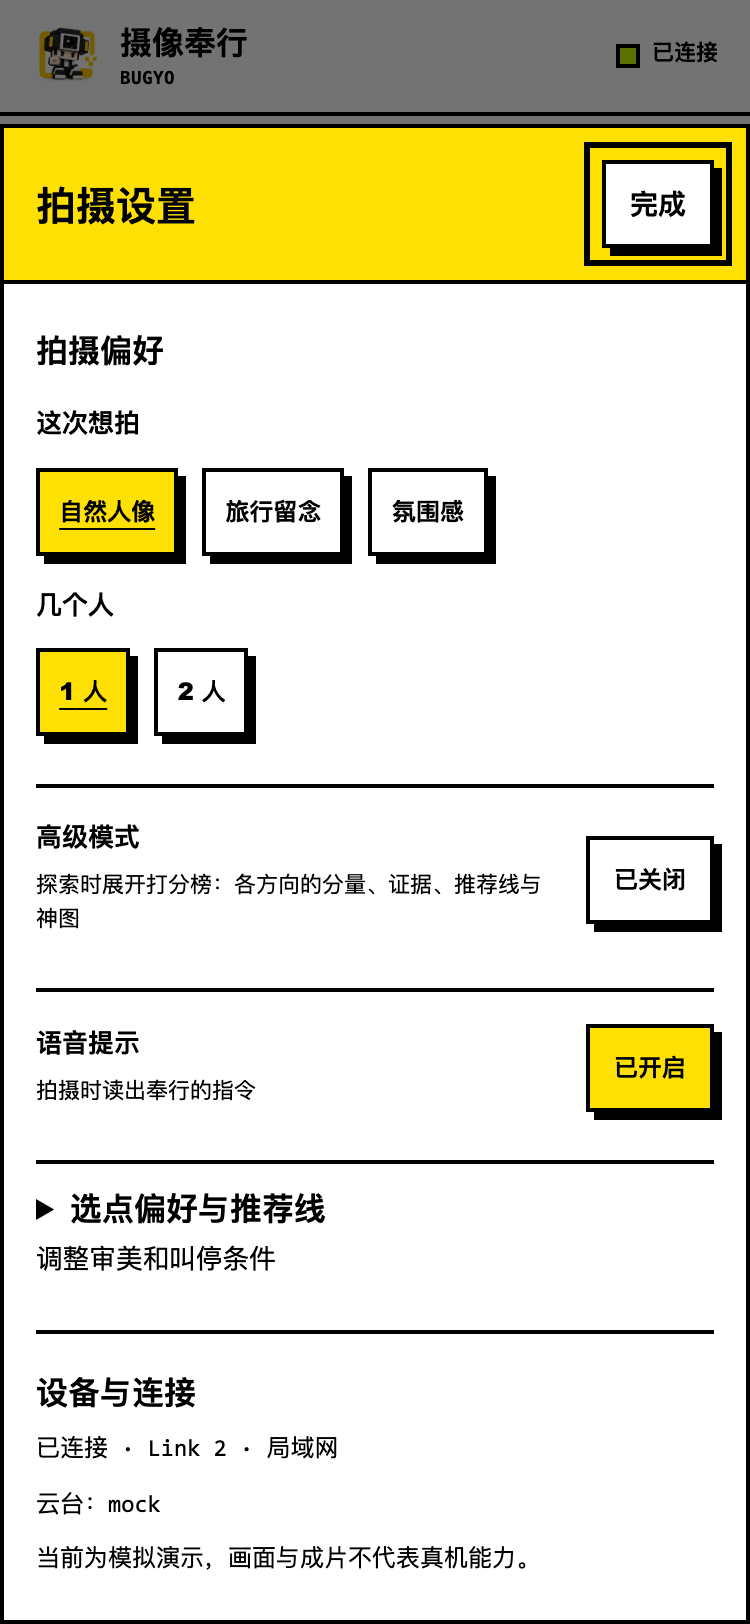 设置:调整个人拍摄偏好
全景感知与候选方向
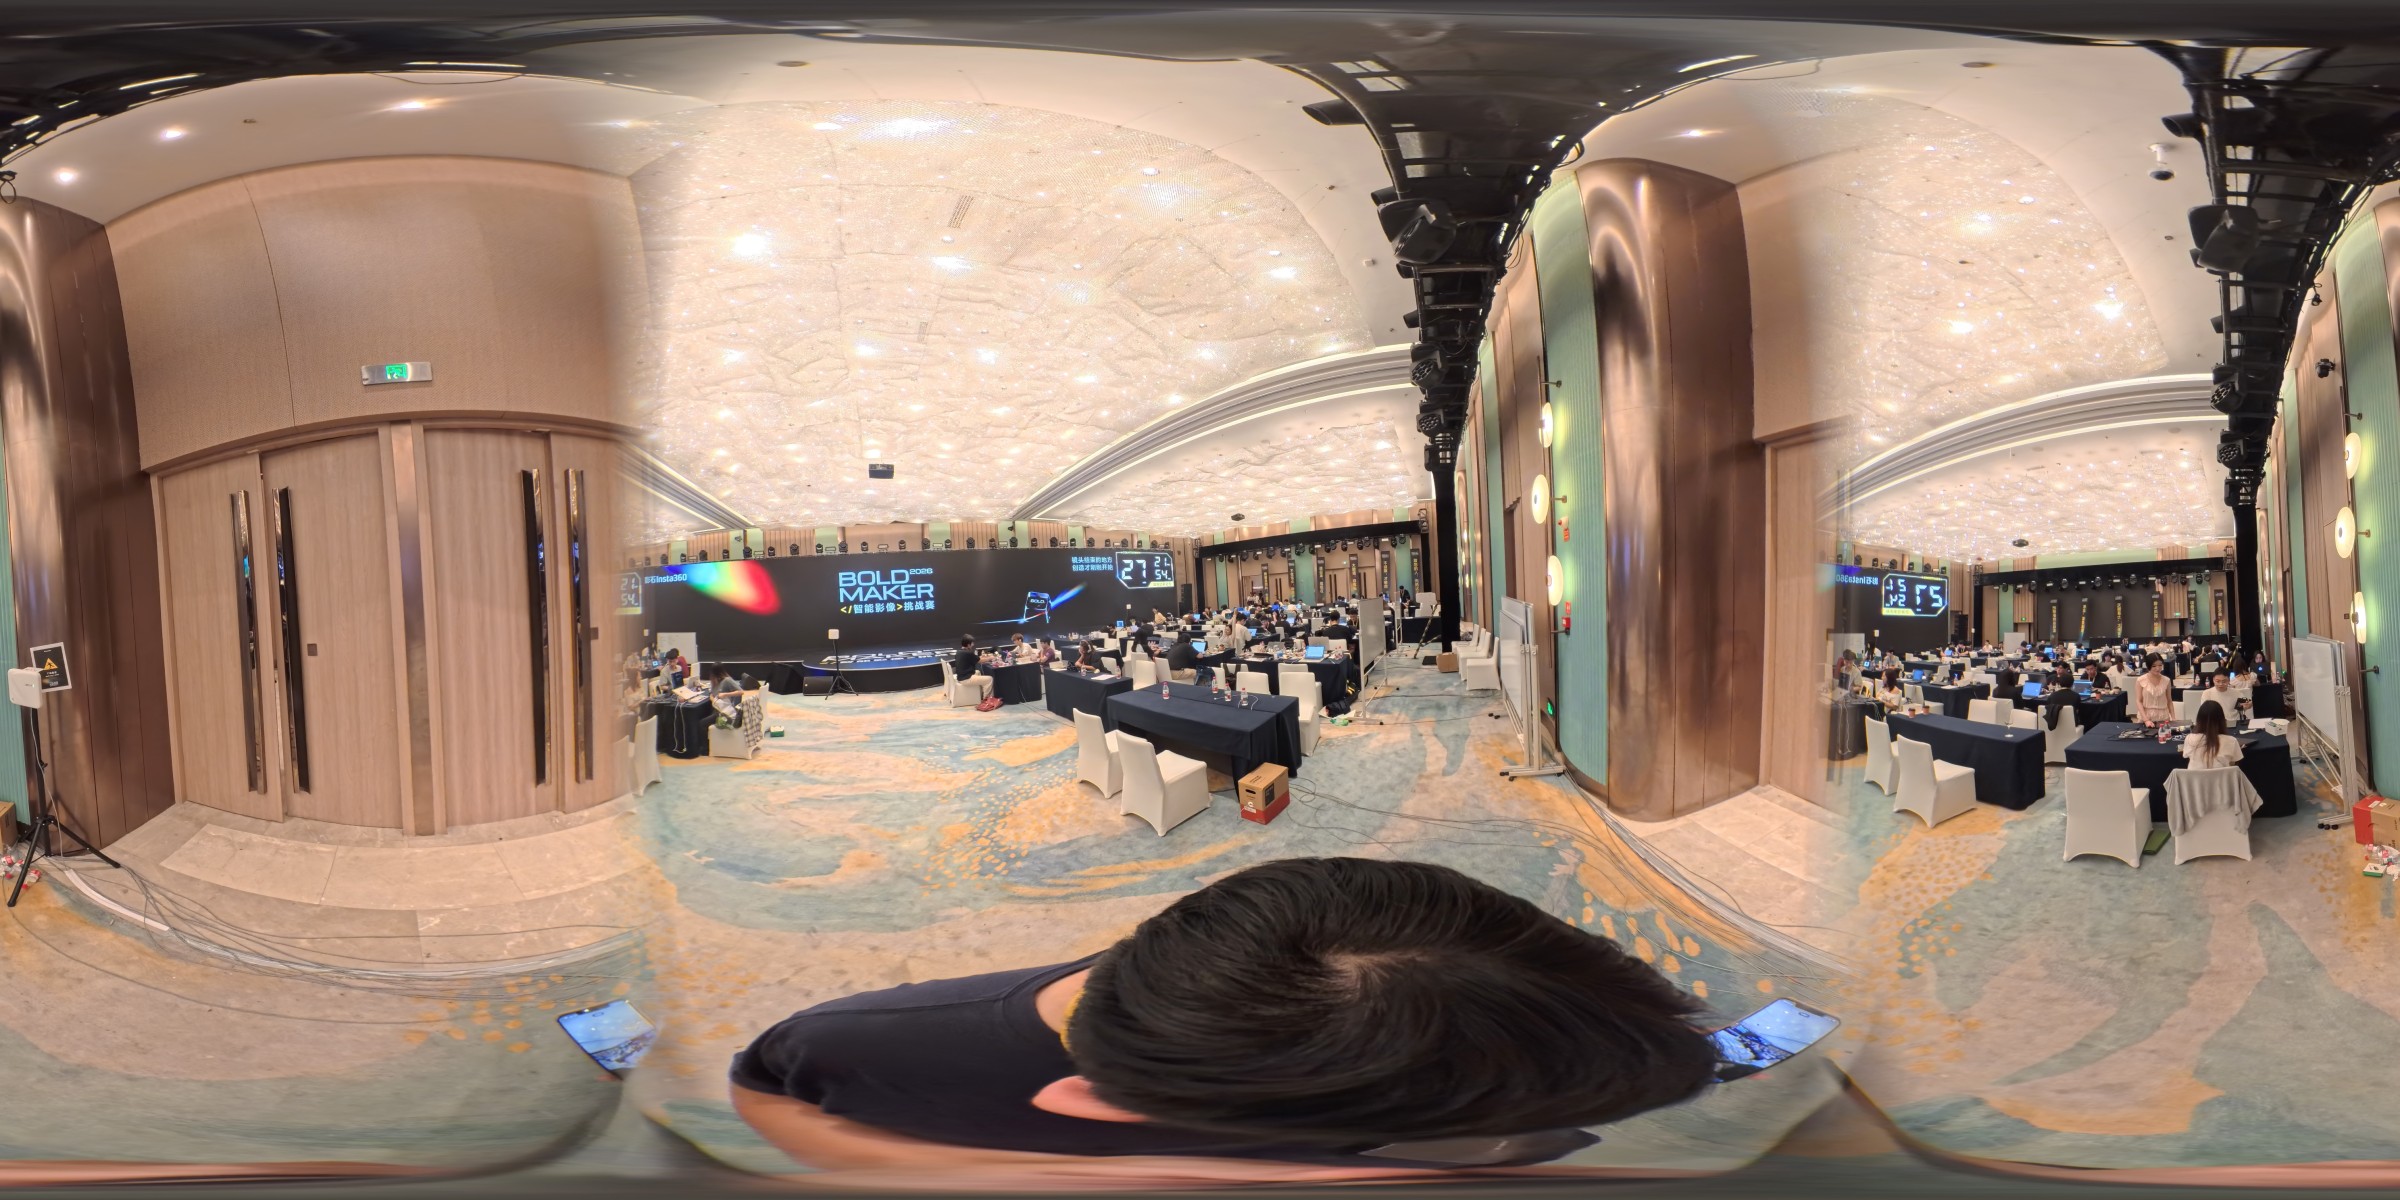
X5 一次采集四周环境,再把全景转换成普通取景框。下面的现场全景和八方向评测样本展示了这个过程:同一位置,不同朝向会产生不同的光线、背景和站位空间。
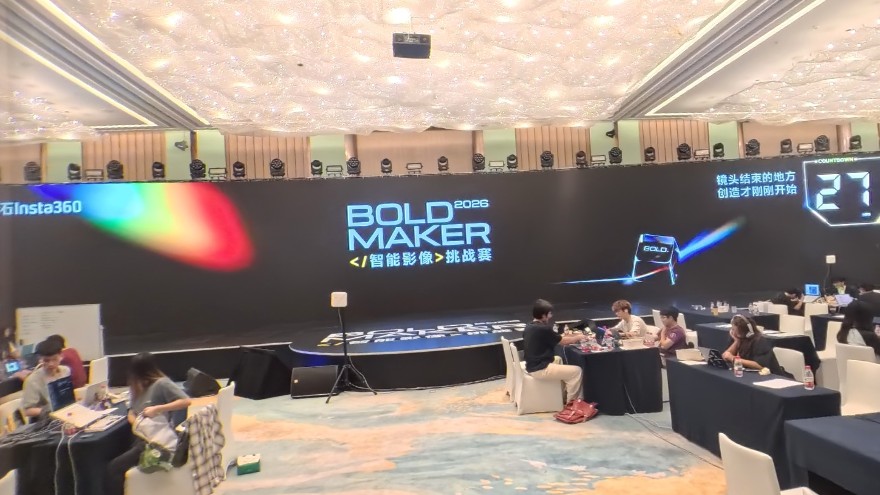
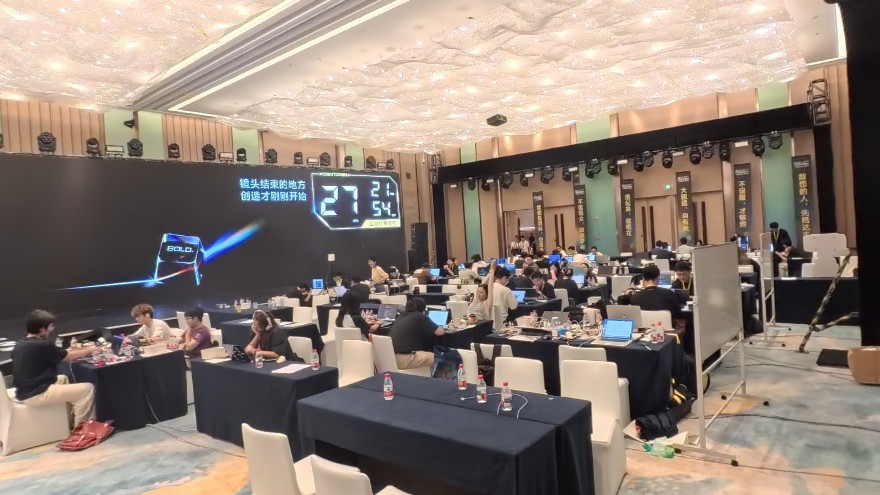
分数取自路演材料中的历史评测样本,用于解释系统如何比较候选方向,不代表人工审美评分或成片质量概率。点击图片可放大,并在同组样本间切换。
实景选景对比
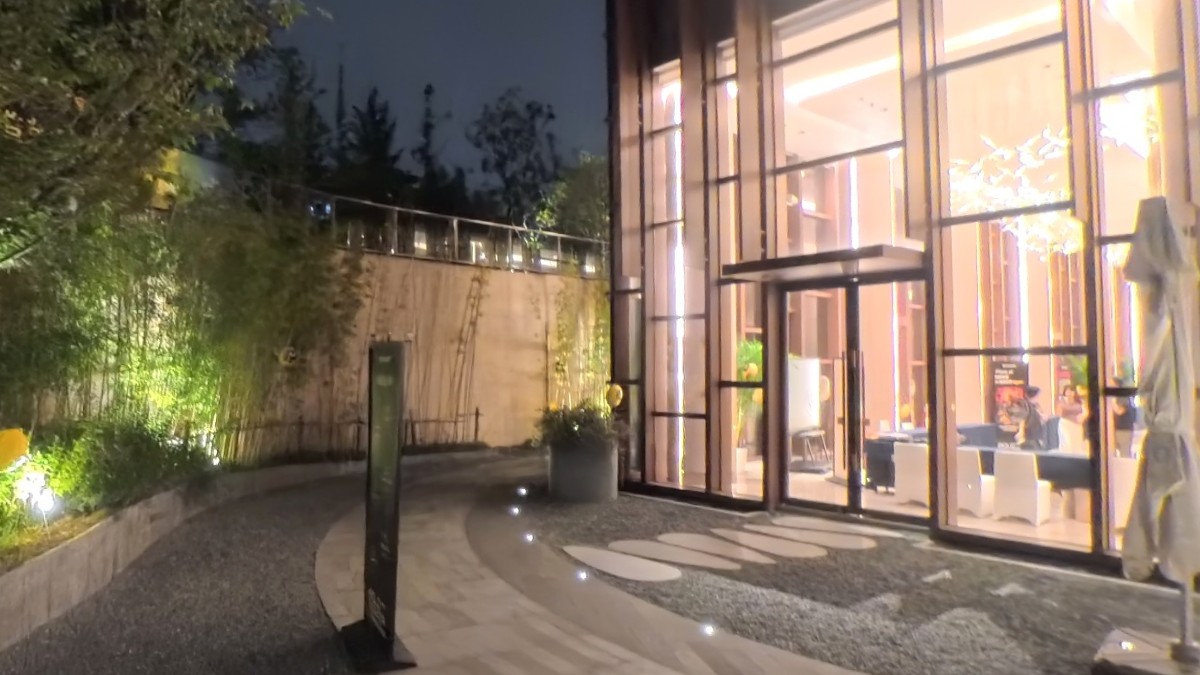
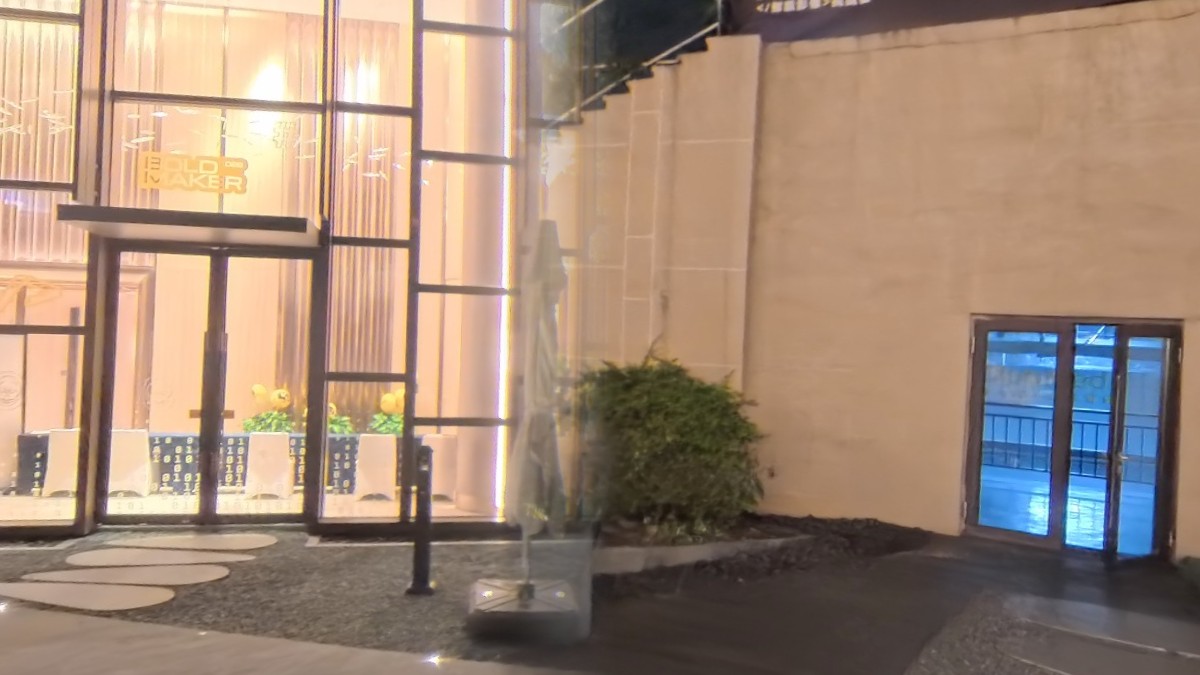
另一组室外样本展示了选择背景时的取舍:比较空间是否足够、背景是否干净,以及主体位置附近是否存在干扰。
技术实现
| 模块 | 实现与作用 |
|---|---|
| 全景感知 | OpenCV 读取 X5 UVC 全景,将等距柱状图投影为 8 / 12 个透视候选 |
| 候选筛选 | 本地快层决定何时叫停;Qwen3-VL 比较候选并生成拍摄方案 |
| 拍摄执行 | Link SDK 云台桥接、SIFT / RootSIFT 背景匹配、HOG / YOLO 人体检测 |
| 流程编排 | Python + FastAPI Hub,以状态机和 WebSocket 协调感知、导演与执行模块 |
| 手机交互 | React + TypeScript + Vite PWA,同步预览、语音与可视化提示 |
| 演示与验证 | 无硬件 mock 模式可走完整流程;真机通过设备自检另行验证 |
两台相机,各司其职
X5 负责环境感知,Link 2 负责取景与成像;手机作为遥控器和显示器,也提供备用成像路径。原型由主机协调设备、运行本地视觉处理,并调用云端视觉模型。
赛事展示海报
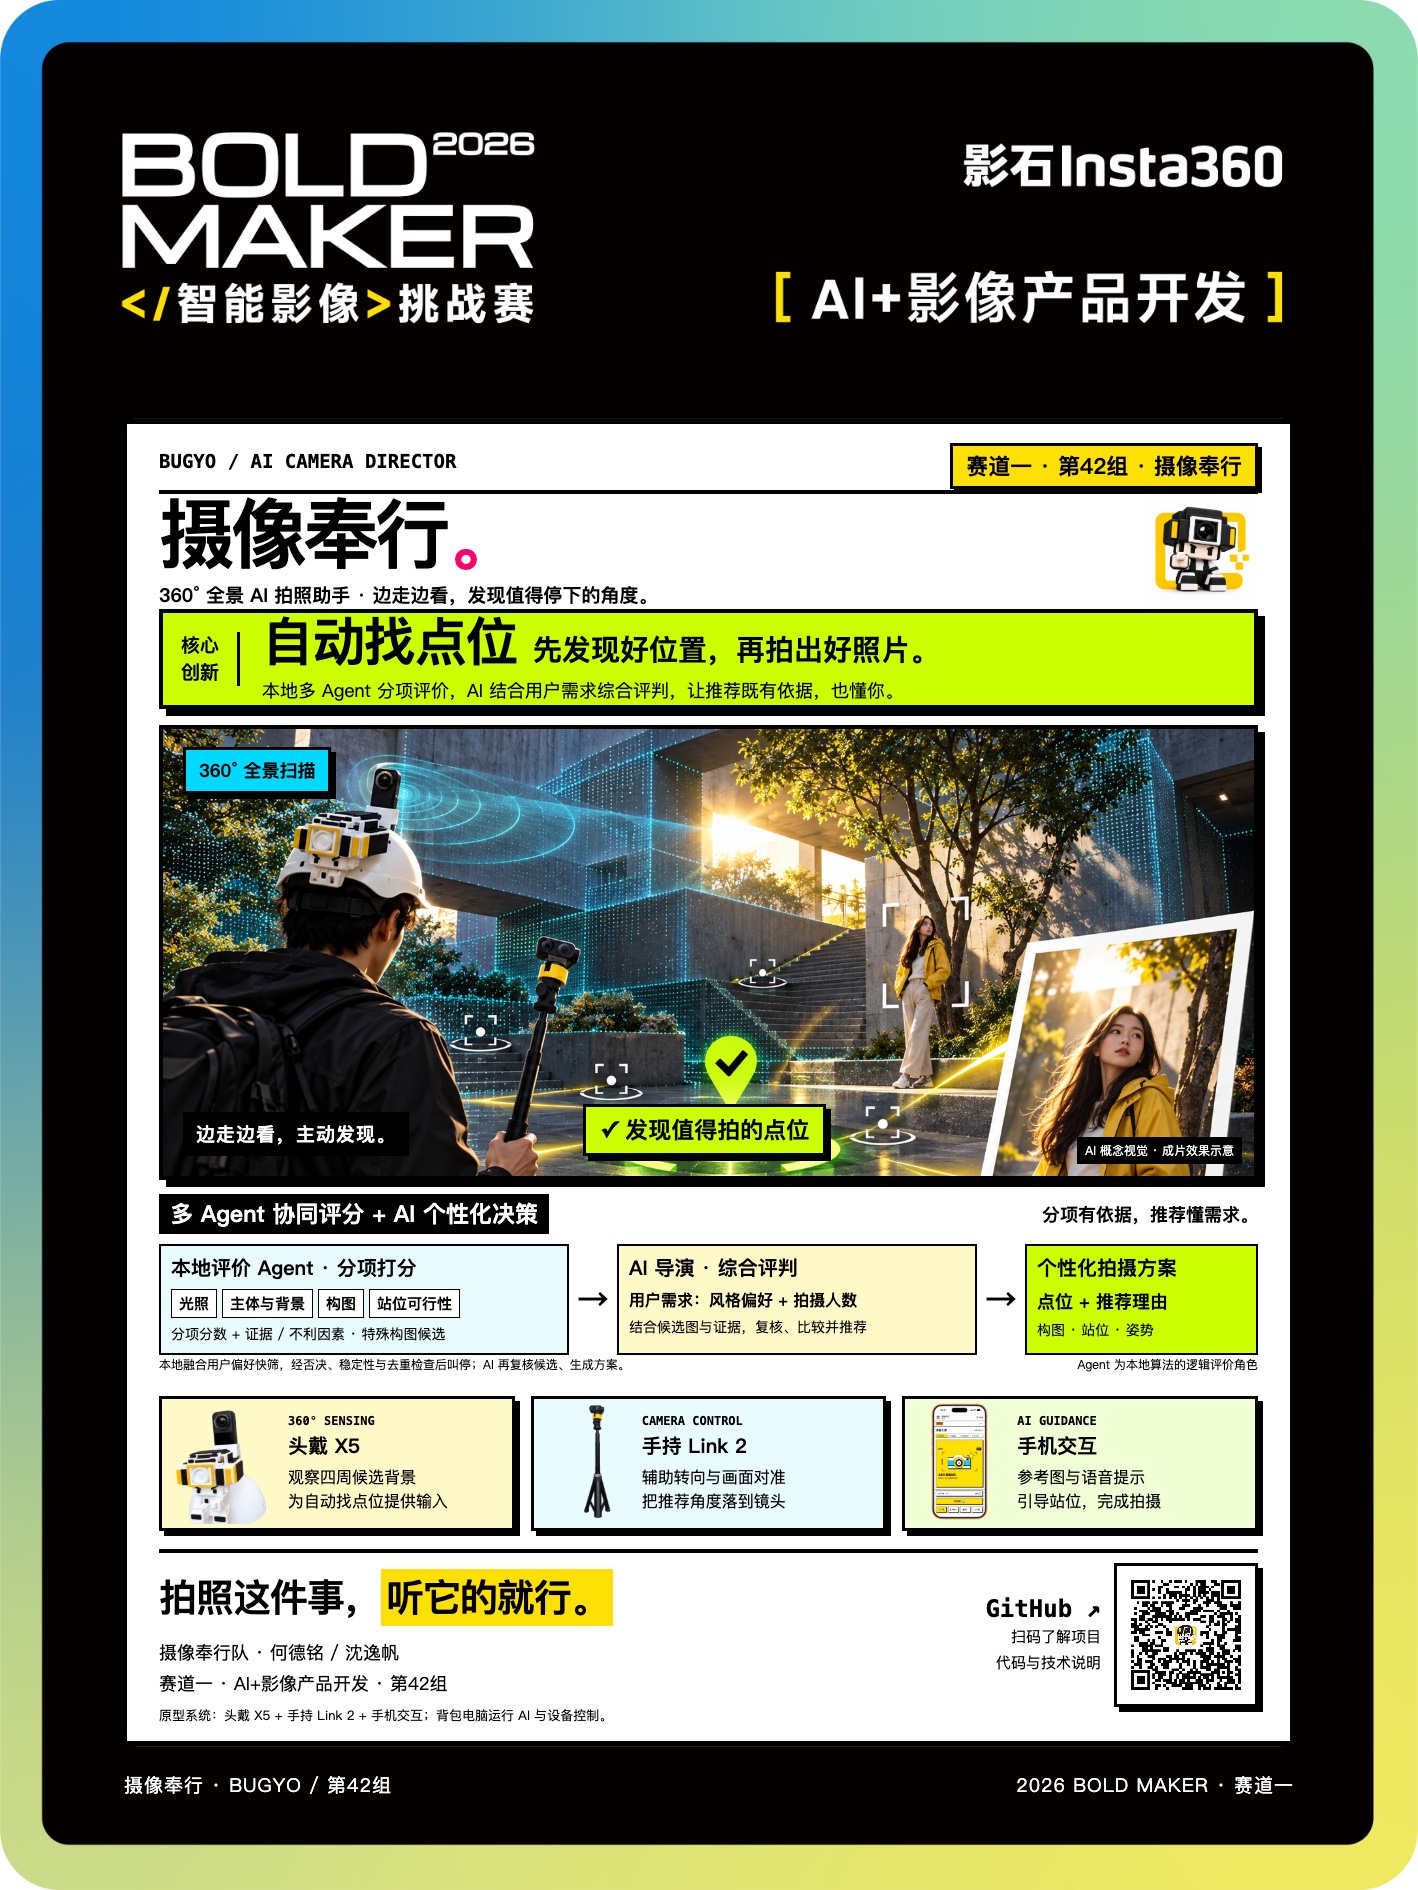
Bold Maker 2026 赛道一的项目海报,将环境感知、候选评分、AI 导演和设备分工放在一张图中。海报中的主视觉为概念示意,硬件照片展示的是实际原型。
我的工作
我负责 后端、全景感知与评分算法、硬件接入、系统集成、BOM 和主要路演材料,将相机输入、AI 决策、背景匹配与拍摄状态机串成完整流程。何德铭负责手机端交互与品牌、产品文案、竞品研究和技术表达。
原型边界
当前版本需要 X5、Link 2 或手机以及一台主机。X5 的 UVC 模式无法提供 IMU,水平与转向检查依赖图像特征;云端模型存在网络延迟,因此本地快层负责及时叫停,模型随后生成方案。审美评分用于筛选候选方向,不代表成片质量概率。
后续方向是把能力下沉到影石 App、X5 单机流程或边缘开发板,减少使用时的设备负担。